基于 COMSOL 建模的压电悬臂梁多模态振动抑制
Veröffentlicht in 2026
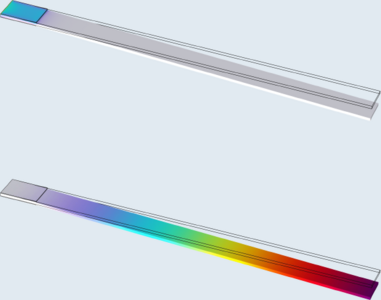
压电悬臂梁具有结构轻质、机电耦合特性显著以及传感与作动易于集成等特点,在柔性结构主动振动控制中具有广泛应用。由于压电材料与基体结构之间存在复杂的机电耦合关系,且高阶模态对系统动力学特性的影响难以通过低阶解析模型准确描述,针对压电悬臂梁主动振动控制中的建模与控制器设计问题,采用 COMSOL Multiphysics® 建立压电悬臂梁三维有限元模型。模型在悬臂梁根部布置作动压电片和传感压电片,以梁尖端扰动力和作动压电片驱动电压作为输入,以梁尖端位移和传感压电片输出电压作为输出,从而构建包含结构动力学与压电机电耦合特性的两输入两输出系统模型。在此基础上,利用 COMSOL 降阶建模方法对有限元模型进行模型降阶,保留前八阶结构模态,获得能够描述主要频段动力学特性的低阶状态空间模型,并将降阶模型用于 MATLAB 控制系统分析。分别设计积分力反馈(Integral Force Feedback,IFF)和位置正反馈(Positive Position Feedback,PPF)控制器,通过压电传感—作动通道构成主动阻尼闭环,并对尖端扰动力至尖端位移的频率响应进行分析。结果表明,COMSOL 降阶模型能够保留原有限元模型的主要模态动力学特征,基于该模型设计的 IFF 和 PPF 控制均可有效降低第一阶共振峰,实现压电悬臂梁低阶模态振动抑制。该方法建立了从高保真压电有限元建模、模型降阶到主动控制器设计与验证的完整流程,可为复杂压电柔性结构的多模态主动振动控制提供建模与仿真基础。